Domain gofs.de kaufen?
Wir ziehen mit dem Projekt
gofs.de um.
Sind Sie am Kauf der Domain
gofs.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain gofs.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
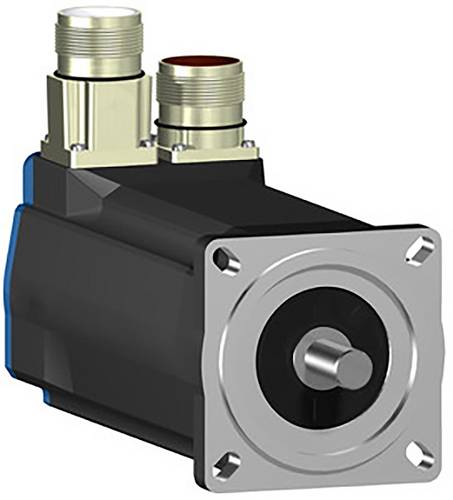
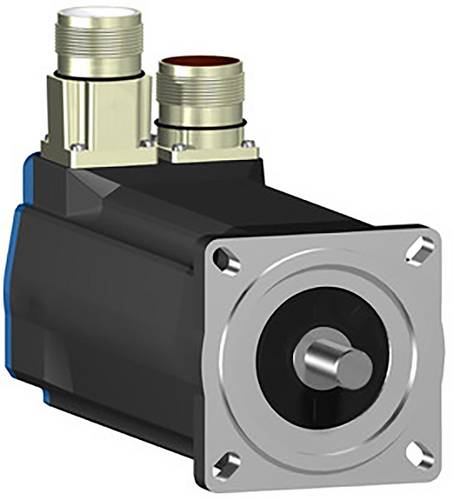
Schneider Electric Servomotor BSH0701P01F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1919,22 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0701P02A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2345,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
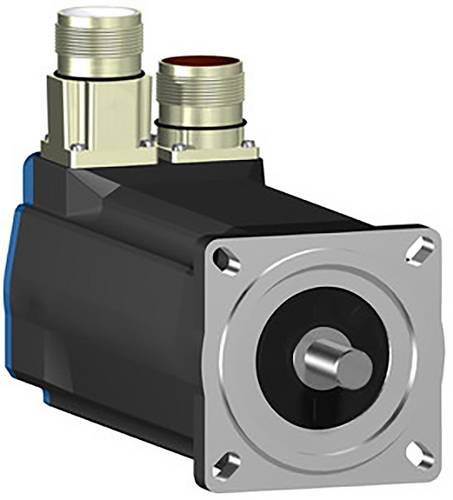
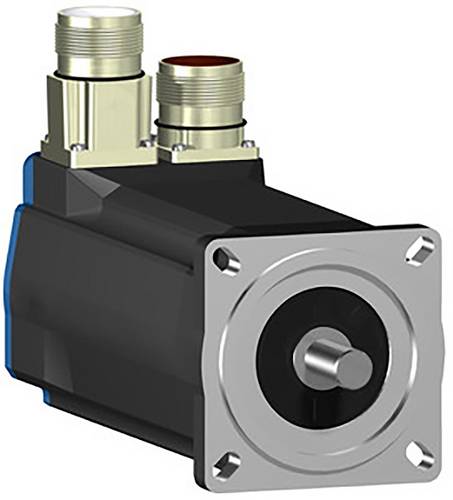
Schneider Electric Servomotor BSH0701P11F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1974,57 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0701P12A1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2299,63 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Welche Aktivitäten bevorzugst du in deiner Freizeit zur Entspannung und Erholung?
In meiner Freizeit bevorzuge ich Yoga, da es mir hilft, meinen Geist zu beruhigen und meinen Körper zu entspannen. Außerdem genieße ich lange Spaziergänge in der Natur, um frische Luft zu schnappen und den Kopf freizubekommen. Abends lese ich gerne ein gutes Buch, um abzuschalten und mich zu entspannen. **
-
Welche Aktivitäten bevorzugen Menschen zur Erholung und Entspannung in ihrer Freizeit?
Menschen bevorzugen Aktivitäten wie Spaziergänge in der Natur, Lesen oder Musik hören, um sich zu erholen und zu entspannen. Sportliche Betätigungen wie Yoga, Schwimmen oder Radfahren sind ebenfalls beliebt. Viele genießen auch das Reisen oder das Treffen mit Freunden und Familie in ihrer Freizeit. **
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
Was sind einige beliebte Aktivitäten zur Erholung und Entspannung in der Freizeit?
Beliebte Aktivitäten zur Erholung und Entspannung in der Freizeit sind zum Beispiel Lesen, Spazierengehen in der Natur oder Yoga. Auch Wellnessanwendungen wie Massagen oder Saunabesuche sind beliebt. Manche Menschen entspannen sich auch gerne beim Malen, Musizieren oder Kochen. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
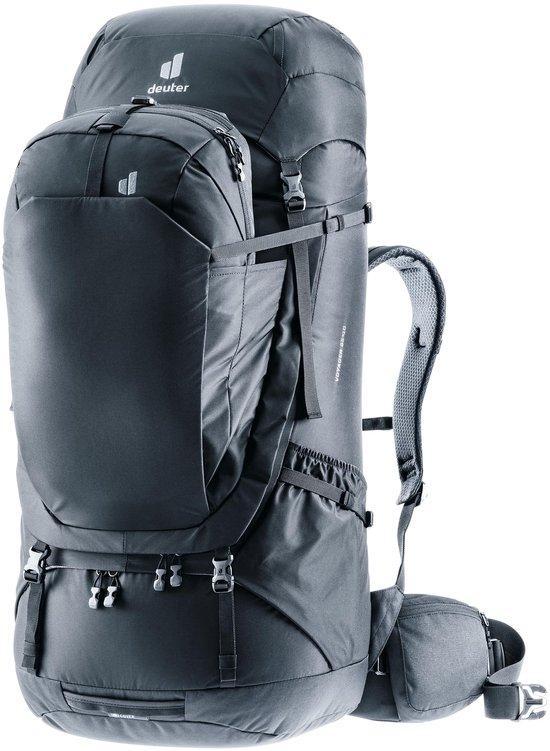
Bequemer Rucksack für Reisen und Outdoor-AktivitätenDieser Rucksack wurde für Abenteurer entwickelt, die Komfort und Funktionalität schätzen. Mit seinem ergonomischen Design und zahlreichen praktischen Fächern ist er der perfekte Begleiter für lange Reisen. Eigenschaften: * Verstellbare Schultergurte für eine optimale Passform * Inklusive Regenhaube für zusätzlichen Schutz * Geräumige Fächer für optimale Organisation Ob beim Wandern oder Reisen, dieser Rucksack ist vielseitig und benutzerfreundlich. Die ideale Wahl für jede Outdoor-Aktivität. Spezifikationen: * Fassungsvermögen: 65 + 10 Liter * Farbe: Schwarz * Anzahl der Fächer: 5 * Wasserdicht: Ja Wichtige Informationen: * Ergonomisch designt für lang anhaltenden Tragekomfort * Geeignet für verschiedene Aktivitäten Mit diesem Rucksack sind Sie immer bestens vorbereitet auf Ihr nächstes Abenteuer in der Natur!517,06 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
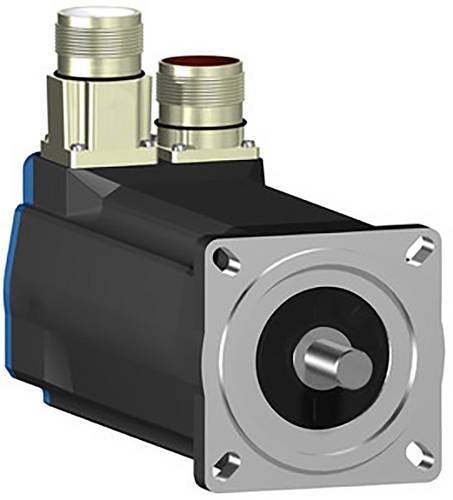
Schneider Electric Servomotor BSH0701P01F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1919,22 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0701P02A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2345,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Servomotor
-
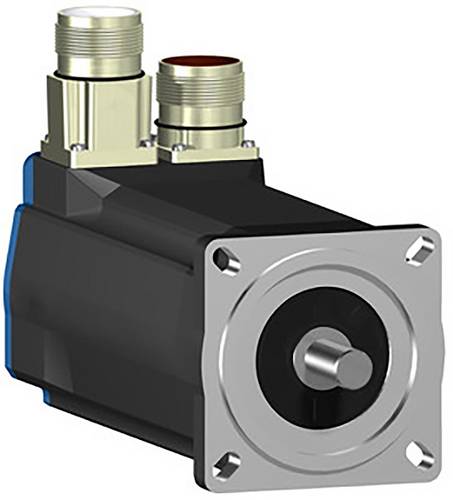
Schneider Electric Servomotor BSH0701P11F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1974,57 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0701P12A1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2299,63 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0701P22A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2465,80 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0701P22F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2916,88 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Welche Aktivitäten bevorzugst du in deiner Freizeit zur Entspannung und Erholung?
In meiner Freizeit bevorzuge ich Yoga, da es mir hilft, meinen Geist zu beruhigen und meinen Körper zu entspannen. Außerdem genieße ich lange Spaziergänge in der Natur, um frische Luft zu schnappen und den Kopf freizubekommen. Abends lese ich gerne ein gutes Buch, um abzuschalten und mich zu entspannen. **
-
Welche Aktivitäten bevorzugen Menschen zur Erholung und Entspannung in ihrer Freizeit?
Menschen bevorzugen Aktivitäten wie Spaziergänge in der Natur, Lesen oder Musik hören, um sich zu erholen und zu entspannen. Sportliche Betätigungen wie Yoga, Schwimmen oder Radfahren sind ebenfalls beliebt. Viele genießen auch das Reisen oder das Treffen mit Freunden und Familie in ihrer Freizeit. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Was sind einige beliebte Aktivitäten zur Erholung und Entspannung in der Freizeit?
Beliebte Aktivitäten zur Erholung und Entspannung in der Freizeit sind zum Beispiel Lesen, Spazierengehen in der Natur oder Yoga. Auch Wellnessanwendungen wie Massagen oder Saunabesuche sind beliebt. Manche Menschen entspannen sich auch gerne beim Malen, Musizieren oder Kochen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.